
Быстрая библиотека векторной алгебры
Данная библиотека реализует основные структуры данных и их алгоритмы для векторной алгебры как для двухмерной, так и для трёхмерной. Написана на cython, поэтому быстрая. Легко установить и легко использовать.
Установка
Установить/переустановить последнюю версию можно, выполнив команду:
pip install easyvec --upgrade
2d библиотека
Представлены следующие классы, описывающие основные структуры 2d векторной алгебры:
| 2d структура | easyvec-класс |
|---|---|
| Вектор/точка | Vec2 |
| Матрица 2х2 | Mat2 |
| Прямоугольник AABB | Rect |
| Полигон/полилиния | PolyLine |
А также ряд дополнительных функций и алгоритмов для их работы с отрезками, лучами, линиями и другими примитивами
Вектор/точка Vec2
Поля объекта

from easyvec import Vec2

v1 = Vec2(1,2)
v2 = Vec2.from_list([1,2])
v3 = Vec2.from_list([0,-100,1,2,100], start_ind=2)
v4 = Vec2.from_dict({'x':1, 'y': 2})
v5 = Vec2.from_dict({'x':1, 'y': 2, 'some': 'data'})
v6 = Vec2(100,200) / 100
v7 = Vec2(100,200) - (99,198)
v8 = Vec2(0,1) + 1

# все эти вектора одинаковы и равны Vec2(1,2)
Доступ к полям объекта:
v1 = Vec2(1,2)
print(v1)            # (1.00, 2.00)
print(repr(v1))      # Vec2(1.0, 2.0)
print(v1.x)          # 1.0
print(v1.y)          # 2.0
print(v1[0])         # 1.0
print(v1[1])         # 2.0
print(v1['x'])       # 1.0
print(v1['y'])       # 2.0
print(v1.as_np())    # [1. 2.]
print(v1.as_tuple()) # (1.0, 2.0)
print(v1.to_dict())  # {'x': 1.0, 'y': 2.0}

x, y = v1
print(x, y)          # 1.0 2.0

for a in v1:
    print(a)         # 1.0
                     # 2.0

def foo(x, y):
    print(x, y)

foo(*v1)             # 1.0 2.0
foo(**v1)            # 1.0 2.0
Вектора можно сладывать/умножать/вычитать/делить/сравнивать/и т.п. друг с другом, со списками/кортежами/numpy-массивами и обычными числами:
v1 = Vec2(1,2)
v2 = -v1*10 + 20
print(v2 == (10,0)) # True

v1 += 3
print(v1 != [4,5]) # False
Что касается специфических векторных операций:
v1 = Vec2(1,2)
v2 = Vec2(3,4)
print(v1.dot(v2))          # 11.0 - скалярное произведение
print(v1*v2))              # 11.0 - тоже скалярное произведение
print(v1.cross(v2))        # -2.0 - векторное произведение
print(v1 & v2)             # -2.0 - тоже векторное произведение
print(v1.norm())           # (0.45, 0.89) - единичный вектор
print(v1.norm().len())     # 1.0 - длина единичного вектора
print(v1.rotate(3.14/2))   # (-2.00, 1.00) - поворот вектора на 90 градусов
print(v1.rotate(90, degrees=True))   # (-2.00, 1.00) - поворот вектора на 90 градусов тоже
print(v1.angle_to(v2, degrees=True)) # -10.30... угол между векторами
Матрица 2х2 Mat2
Класс представляющий матрицу 2х2. Служит для афинных преобразований векторов Vec2
Поля объекта соответствуют положениям элементов:
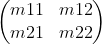

from easyvec import Mat2

m1 = Mat2(1,2,3,4)
m2 = Mat2((1,2),(3,4))
m3 = Mat2(Vec2(1,2), Vec2(3,4))
m4 = Mat2(Vec2(1,2),(3,4))
m5 = Mat2(-1,-2,-3,-4) + 2 * Mat2(1,2,3,4)
m6 = Mat2([[1.0, 2.0], [3.0, 4.0]])

# все эти матрицы одинаковы и равны Mat2([[1.0, 2.0], [3.0, 4.0]])
Доступ к полям объекта:
mat = Mat2(1,2,3,4)
print(mat)         # [[1.00, 2.00], [3.00, 4.00]]
print(repr(mat))    # Mat2([[1.0, 2.0], [3.0, 4.0]])
print(mat.m11, mat.m12, mat.m21, mat.m22) # 1.0 2.0 3.0 4.0
print(mat['m11'], mat['m12'], mat['m21'], mat['m22']) # 1.0 2.0 3.0 4.0
print(mat[0][1], mat[0][1], mat[1][0], mat[1][1]) # 1.0 2.0 3.0 4.0
print(mat[0,1], mat[0,1], mat[1,0], mat[1,1]) # 1.0 2.0 3.0 4.0
print(mat.T) # [[1.00, 3.00], [2.00, 4.00]]   - транспонированная матрица
print(mat.det()) # определитель матрицы
print(mat._1 * mat == Mat2.eye()) # True - обратная матрица помноженная на исходную равняется единичной
Специфический конструктор для матрицы поворота:
from easyvec import Mat2, Vec2

m = Mat2.from_angle(90, degrees=True)
v = Vec2(1,2)

# Применяем преобразование к вектору (поворачиваем его на 90 градусов против часовой стрелки)
print(m * v)     # (2.00, -1.00)
print(m * (1,2)) # (2.00, -1.00)
Прямоугольник со сторонами, параллельными осям координат Rect
Содержит 4 поля с float числами: x1, y1, x2, y2. Причем точка (x1, y1) - нижняя-левая, (x2, y2) - верхняя правая
Примеры импорта и создания:
from easyvec import Rect, Vec2

r1 = Rect(1, 2, 3, 4)
r2 = Rect([1, 2], [3, 4])
r3 = Rect([1,2,3,4])
r4 = Rect(Vec2(1,2), Vec2(3,4))
r5 = Rect.from_dict({'x1': 1, 'y1': 2, 'x2': 3, 'x3': 4})

# все эти прямоугольники одинаковы и равны Rect(1.00, 2.00, 3.00, 4.00)
Также имеет специальный конструктор:
# Создает прямоугольник, описанный вокруг множества точек
r1 = Rect.bbox((1,2), (3,4), (1.5, 3))
r2 = Rect.bbox(Vec2(1,2), Vec2(3,4), Vec2(1.5, 3))
r3 = Rect.bbox([(1,4), Vec2(3,4), (1.5, 2)])

# все эти прямоугольники одинаковы и равны Rect(1.00, 2.00, 3.00, 4.00)
Доступ к полям объекта:
r = Rect(1,2,3,4)
print(r)          # Rect(1.00, 2.00, 3.00, 4.00)
print(repr(r))    # Rect(1.00, 2.00, 3.00, 4.00)
print(r.x1, r.y1, r.x2, r.y2) # 1.0 2.0 3.0 4.0
print(r['x1'], r['y1'], r['x2'], r['y2']) # 1.0 2.0 3.0 4.0
print(r[0], r[1], r[2], r[3]) # 1.0 2.0 3.0 4.0
Поддерживает операции пересечения/объединения:
r1 = Rect(1,2,3,4)
r2 = Rect(2,3,4,5)
r3 = Rect(10,20,30,40)

print(r1.is_intersect_rect(r2))  # True   - пересекаются ли прямоугольники
print(r1 * r2)                   # Rect(2.00, 3.00, 3.00, 4.00) - общий прямоугольник
print(r1 + r2)                   # Rect(1.00, 2.00, 4.00, 5.00)  - описанный прямоугольник

print(r1.is_intersect_rect(r3))  # False
print(r1 * r3)                   # Rect(0.00, 0.00, 0.00, 0.00)
print((r1 * r3).is_null())       # True
print(r1 + r3)                   # ect(1.00, 2.00, 30.00, 40.00)
Также имеет несколько дополнительный методов:
r1 = Rect(1,2,3,4)
r2 = Rect(2,3,4,5)

print(r1.area())       # 4.0  Площадь
print(r1.perimeter())  # 8.0  Периметр

p1 = Vec2(0,0)
p2 = (2, 3)
print(r1.intersect(r2) )   # Rect(2.00, 3.00, 3.00, 4.00) пересечение двух прямоугольников
print(r1.intersect((p1,p2)) ) # (1.33, 2.00) пересечение c отрезком (p1,p2)
print(r1.intersect(p1,p2) )   # (1.33, 2.00) пересечение c отрезком (p1,p2)
print(r1.intersect((p1,p2)))  # (1.33, 2.00) пересечение c отрезком (p1,p2)
print(r1.intersect(s=(p1,p2)))  # (1.33, 2.00) пересечение c отрезком (p1,p2)
print(r1.intersect(r=(p1,p2)) ) # (1.33, 2.00) пересечение c лучом (p1,p2)
print(r1.intersect(line=(p1,p2)) ) # (1.33, 2.00) пересечение c линией (p1,p2)
Полигон/полилиния PolyLine
Содержит 3 поля:
- vecs -
list[Vec2]- список из точек полигона - enclosed -
[bool]- флаг, является ли полилиния замкнутой - bbox -
Rect- описанный вокруг точек прямоугольник
Примеры импорта и создания:
from easyvec import PolyLine

pg1 = PolyLine([(1,2), (3,4), (2,5)])
pg2 = PolyLine([(1,2), (3,4), (2,5)], enclosed=True)
pg3 = PolyLine([Vec2(1,2), Vec2(3,4), Vec2(2,5)], copy_data=False)
pg4 = PolyLine.from_dict({'vecs': [{'x': 1, 'y': 2}, {'x':3, 'y':4}, {'x': 2, 'y': 5}], 'enclosed': False})
Имеет следующие полезные методы:
| имя | что делает |
|---|---|
copy() |
возвращает копию полигона |
clone() |
возвращает копию полигона |
to_dict |
возвращает представление полигона в виде словаря |
is_in(self, Vec2 point) |
проверяет, находится ли точка внутри полигона |
transform(self, Mat2 m) |
возвращает новый полигон точки которого являются произведением исходных точек с матрицей Mat2 m |
add_vec(self, Vec2 v) |
возвращает новый полигон точки которого являются смещением исходных точек на вектор v |
get_area(self, bint always_positive=True) |
возвращает площадь полигона |
get_center_mass(self) |
Получить координату ц.м. полигона (полигон считается с равномерной по полщади плотностью) |
get_Iz(self, Vec2 z_point) |
Получить момент инерции относительно оси, проходящей через z_point и направленной перпендикулярно плоскости xy (полигон считается с равномерной по полщади плотностью и массой = 1) |
is_selfintersect(self) |
Пересекает ли полигон сам себя |
intersect_line(self, Vec2 p1, Vec2 p2, bint sortreduce=True) |
Функция возвращает точки пересечения прямоугольника и линии. sortreduce - нужно ли сортировать точки по расстоянию от p1 |
intersect_ray(self, Vec2 p1, Vec2 p2, bint sortreduce=True) |
Функция возвращает точки пересечения прямоугольника и луча. sortreduce - нужно ли сортировать точки по расстоянию от p1 |
intersect_segment(self, Vec2 p1, Vec2 p2, bint sortreduce=True) |
Функция возвращает точки пересечения прямоугольника и отрезка. sortreduce - нужно ли сортировать точки по расстоянию от p1 |
Некоторые дополнительные функции
from easyvec.geometry import intersect, closest, normalize_angle2pi, angle_between

# у всех функций есть документация:
print(intersect.__doc__)

    # Возвращает точку пересечения двух сущностей (или None, если они не перечекаются).
    # В качестве сущностей могут быть бесконечные линии, лучи, отрезки, дуги.
    # Сущности задаются двумя точками, через которые они проходят (кроме дуг, они задаются центром, радиусом, и двумя углами).
    # К сожалению, пока нельзя найти пересечение двух дуг(

    # Отрезки задаются кортежем (p1, p2) - двумя крайними точками отрезка. И обозначить их можно именованными аргументами:
    #     'segment', 's', 'segment1', 's1', 'segment2', 's2',
    # также если аргументы не именованы, то они будут интерпретированы как точки для отрезков.

    # Лучи задаются кортежем (p1, p2) - точкой, из которой испускается луч, и точкой, через которую он проходит.
    # И обозначить их можно именованными аргументами:
    #     'ray', 'r', 'ray1', 'r1', 'ray2', 'r2'

    # Бесконечные линии задаются кортежем (p1, p2) - двумя точками, через которые проходит линия.
    # И обозначить их можно именованными аргументами:
    #     'line', 'l', 'line1', 'l1', 'line2', 'l2'

    # Дуга задаются кортежем (ctnter, r, angle_from, angle_to) - центром окружности дуги, радиусом, начальным и конечным углом.
    # И обозначить ее можно именованными аргументами:
    #     'arc', 'a'


    # Примеры использования:
    #     >>> p_intersect = intersect(p1, p2, p3, p4)                 # p_intersect есть пересечение двух отрезков (p1, p2) и (p3, p4)
    #     >>> p_intersect = intersect(p1, p2, s=(p3, p4))           # p_intersect есть пересечение двух отрезков (p1, p2) и (p3, p4)
    #     >>> p_intersect = intersect(p1, p2, segment=(p3, p4))     # p_intersect есть пересечение двух отрезков (p1, p2) и (p3, p4)
    #     >>> p_intersect = intersect(p1, p2, s2=(p3, p4))          # p_intersect есть пересечение двух отрезков (p1, p2) и (p3, p4)

    #     >>> p_intersect = intersect(s=(p1, p2), s2=(p3, p4))    # p_intersect есть пересечение двух отрезков (p1, p2) и (p3, p4)
    #     >>> p_intersect = intersect(s1=(p1, p2), s2=(p3, p4))   # p_intersect есть пересечение двух отрезков (p1, p2) и (p3, p4)
    #     >>> p_intersect = intersect(s=(p1, p2), segment=(p3, p4))# p_intersect есть пересечение двух отрезков (p1, p2) и (p3, p4)

    #     >>> p_intersect = intersect(p1, p2, ray=(p3, p4))          # p_intersect есть пересечение отрезка (p1, p2) и луча (p3, p4)
    #     >>> p_intersect = intersect(p1, p2, r=(p3, p4))            # p_intersect есть пересечение отрезка (p1, p2) и луча (p3, p4)
    #     >>> p_intersect = intersect(p1, p2, ray2=(p3, p4))         # p_intersect есть пересечение отрезка (p1, p2) и луча (p3, p4)

    #     >>> p_intersect = intersect(r1=(p1, p2), r2=(p3, p4))    # p_intersect есть перечечение двух лучей (p1, p2) и (p3, p4)
    #     >>> p_intersect = intersect(r1=(p1, p2), ray2=(p3, p4))  # p_intersect есть перечечение двух лучей (p1, p2) и (p3, p4)
    #     >>> p_intersect = intersect(s=(p1, p2), ray2=(p3, p4))   # p_intersect есть перечечение отрезка (p1, p2) и луча (p3, p4)

    #     >>> p_intersect = intersect(p1, p2, line=(p3, p4))         # p_intersect есть пересечение отрезка (p1, p2) и линии (p3, p4)
    #     >>> p_intersect = intersect(p1, p2, l=(p3, p4))            # p_intersect есть пересечение отрезка (p1, p2) и линии (p3, p4)
    #     >>> p_intersect = intersect(p1, p2, l1=(p3, p4))           # p_intersect есть пересечение отрезка (p1, p2) и линии (p3, p4)

    #     >>> p_intersect = intersect(p1, p2, a=(p3, r, a1, a2))     # p_intersect есть пересечение отрезка (p1, p2) и дуги (p3, r, a1, a2)
    #     >>> p_intersect = intersect(p1, p2, arc=(p3, r, a1, a2))   # p_intersect есть пересечение отрезка (p1, p2) и дуги (p3, r, a1, a2)
    #     и т.д.

    # В качестве p1, p2, p3, p4 могут быть Vec2, кортежи, списки, массивы.... Всё, что поддерживает индексацию [0] и [1], возвращая при этом числа


print(closest.__doc__)

# Возвращает ближайшую точку на сущности к другой, заданной точке
#     В качестве сущности могут быть бесконечные линии, лучи, отрезки.
#     Сущности задаются двумя точками, через которые они проходят

#     Отрезки задаются кортежем (p1, p2) - двумя крайними точками отрезка. И обозначить их можно именованными аргументами:
#         'segment', 's', 'segment1', 's1', 'segment2', 's2',
#     также если аргументы не именованы, то они будут интерпретированы как точки для отрезков.

#     Лучи задаются кортежем (p1, p2) - точкой, из которой испускается луч, и точкой, через которую он проходит.
#     И обозначить их можно именованными аргументами:
#         'ray', 'r', 'ray1', 'r1', 'ray2', 'r2'

#     Бесконечные линии задаются кортежем (p1, p2) - двумя точками, через которые проходит линия.
#     И обозначить их можно именованными аргументами:
#         'line', 'l', 'line1', 'l1', 'line2', 'l2'

#     Заданную точку можно обозанчить именованными аргументами:
#         'point', 'p'


#     Примеры использования:
#         >>> p_nearest = closest(p1, p2, p)       # p_nearest есть ближайшая точка к точке "p", и которая принадлежит отрезку (p1, p2)
#         >>> p_nearest = closest(p1, p2, p=p)   # p_nearest есть ближайшая точка к точке "p", и которая принадлежит отрезку (p1, p2)
#         >>> p_nearest = closest(p1, p2, point=p)         # p_nearest есть ближайшая точка к точке "p", и которая принадлежит отрезку (p1, p2)
#         >>> p_nearest = closest(s=(p1, p2), p=p)       # p_nearest есть ближайшая точка к точке "p", и которая принадлежит отрезку (p1, p2)
#         >>> p_nearest = closest(segment=(p1, p2), p=p) # p_nearest есть ближайшая точка к точке "p", и которая принадлежит отрезку (p1, p2)

#         >>> p_nearest = closest(r=(p1, p2), p=p)       # p_nearest есть ближайшая точка к точке "p", и которая принадлежит лучу (p1, p2)
#         >>> p_nearest = closest(ray=(p1, p2), p=p)     # p_nearest есть ближайшая точка к точке "p", и которая принадлежит лучу (p1, p2)

#         >>> p_nearest = closest(line=(p1, p2), p=p)     # p_nearest есть ближайшая точка к точке "p", и которая принадлежит линии (p1, p2)
#         и т.д.

#     В качестве p1, p2, p могут быть Vec2, кортежи, списки, массивы.... Всё, что поддерживает индексацию [0] и [1], возвращая при этом числа


print(normalize_angle2pi.__doc__)

# Нормализвут угол. Приводит его к виду  0 <= angle <= 2*pi


print(angle_between.__doc__)

    # Проверяет лежит ли луч, выходящий из начала координат под углом mid, внутри угла, образаванного двумя лучами,
    # выходящими из начала координат под углами start и end. Область внутри угла образована вращением луча start до луча end против часовой стрелки
продолжение следует...
1 maintainer

Metadata
1 maintainer
Release files for easyvec 0.0.30
For a detailed explanation of source distributions (sdists) and built distributions (wheels), please see the package formats documentation.
Source distribution (sdist)
| File | Size | Uploaded | |
|---|---|---|---|
| easyvec-0.0.30.tar.gz | 1.2 MB | Details |
Built distribution (wheel)
| File | Interpreter | ABI | Platform | Reset |
|---|---|---|---|---|
| easyvec-0.0.30-cp39-cp39-win_amd64.whl | CPython 3.9 | CPython 3.9 | Windows x86-64 | Details |
Total release size: 3.0 MB
Release files / easyvec-0.0.30.tar.gz
| Download URL | easyvec-0.0.30.tar.gz |
|---|---|
| Size | 1.2 MB |
| Tags | Source |
|
SHA-256 checksum How to use checksums |
f5ccc8dcfa7830a577293dca6b9c4e4386c9782b94e2db66df14d239e1a5a055
|
|
BLAKE2b-256 checksum How to use checksums |
f3a93252f58655905ecf0f72a29f64aac249ab97d2c409b263fbb6714ffc6432
|
| Upload date | |
|
Uploaded using Trusted Publishing? What is trusted publishing? |
No |
| Uploaded via |
twine/4.0.2 CPython/3.9.13
|
Release files / easyvec-0.0.30-cp39-cp39-win_amd64.whl
| Download URL | easyvec-0.0.30-cp39-cp39-win_amd64.whl |
|---|---|
| Size | 1.8 MB |
| Tags | CPython 3.9 Windows x86-64 |
|
SHA-256 checksum How to use checksums |
4e000f9d5086c0405ab4c44f13e000309a96b5a41512f13a5a2e9bbbbb88d3c5
|
|
BLAKE2b-256 checksum How to use checksums |
9ec308d351dadbb9063ed4fec194806653dc6d1f5b2d1d0d88881dd96a0a13bd
|
| Upload date | |
|
Uploaded using Trusted Publishing? What is trusted publishing? |
No |
| Uploaded via |
twine/4.0.2 CPython/3.9.13
|














