


Hashtag Neural Lab
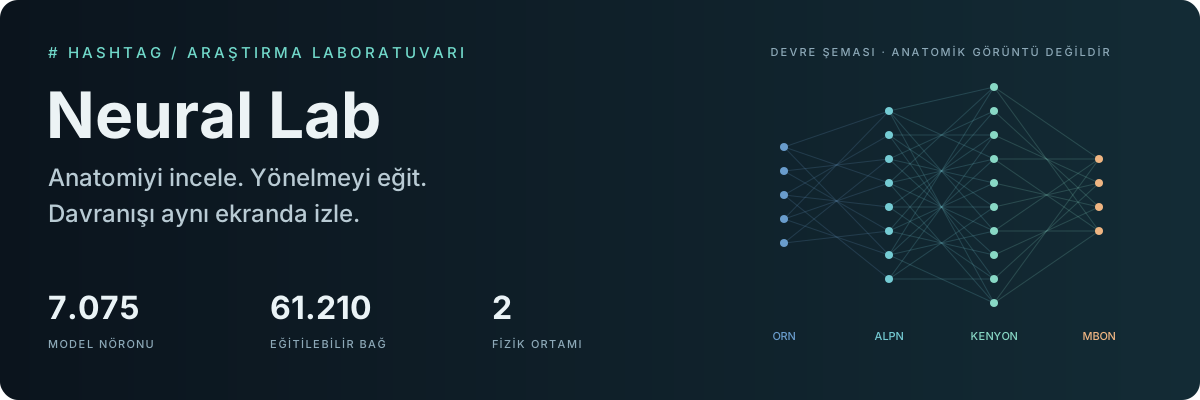
Gerçek sinek anatomisinden çıkarılan bir devreyi eğitin; yön kararını, canlı nöron yanıtlarını ve fizik simülasyonunu tek ekranda inceleyin.
Neural Lab, bilgisayarınızda çalışan bir deney laboratuvarıdır. Solda deneyi kurar, ortada sineğin yürüyüşünü veya uçuşunu izler, sağda o hareket için kullanılan hesabı incelersiniz. Yeni eğitim ayrı kaydedilir; eski ve yeni modeli aynı hedefte karşılaştırabilirsiniz. Büyük veri ve modeller uygulama paketinden ayrı indirilir. API anahtarı gerekmez; eğitimleriniz bilgisayarınızda kalır.
Başla · Anatomiyi keşfet · Eğit · Uçuşu izle · Kanıtlar · Rehber dizini
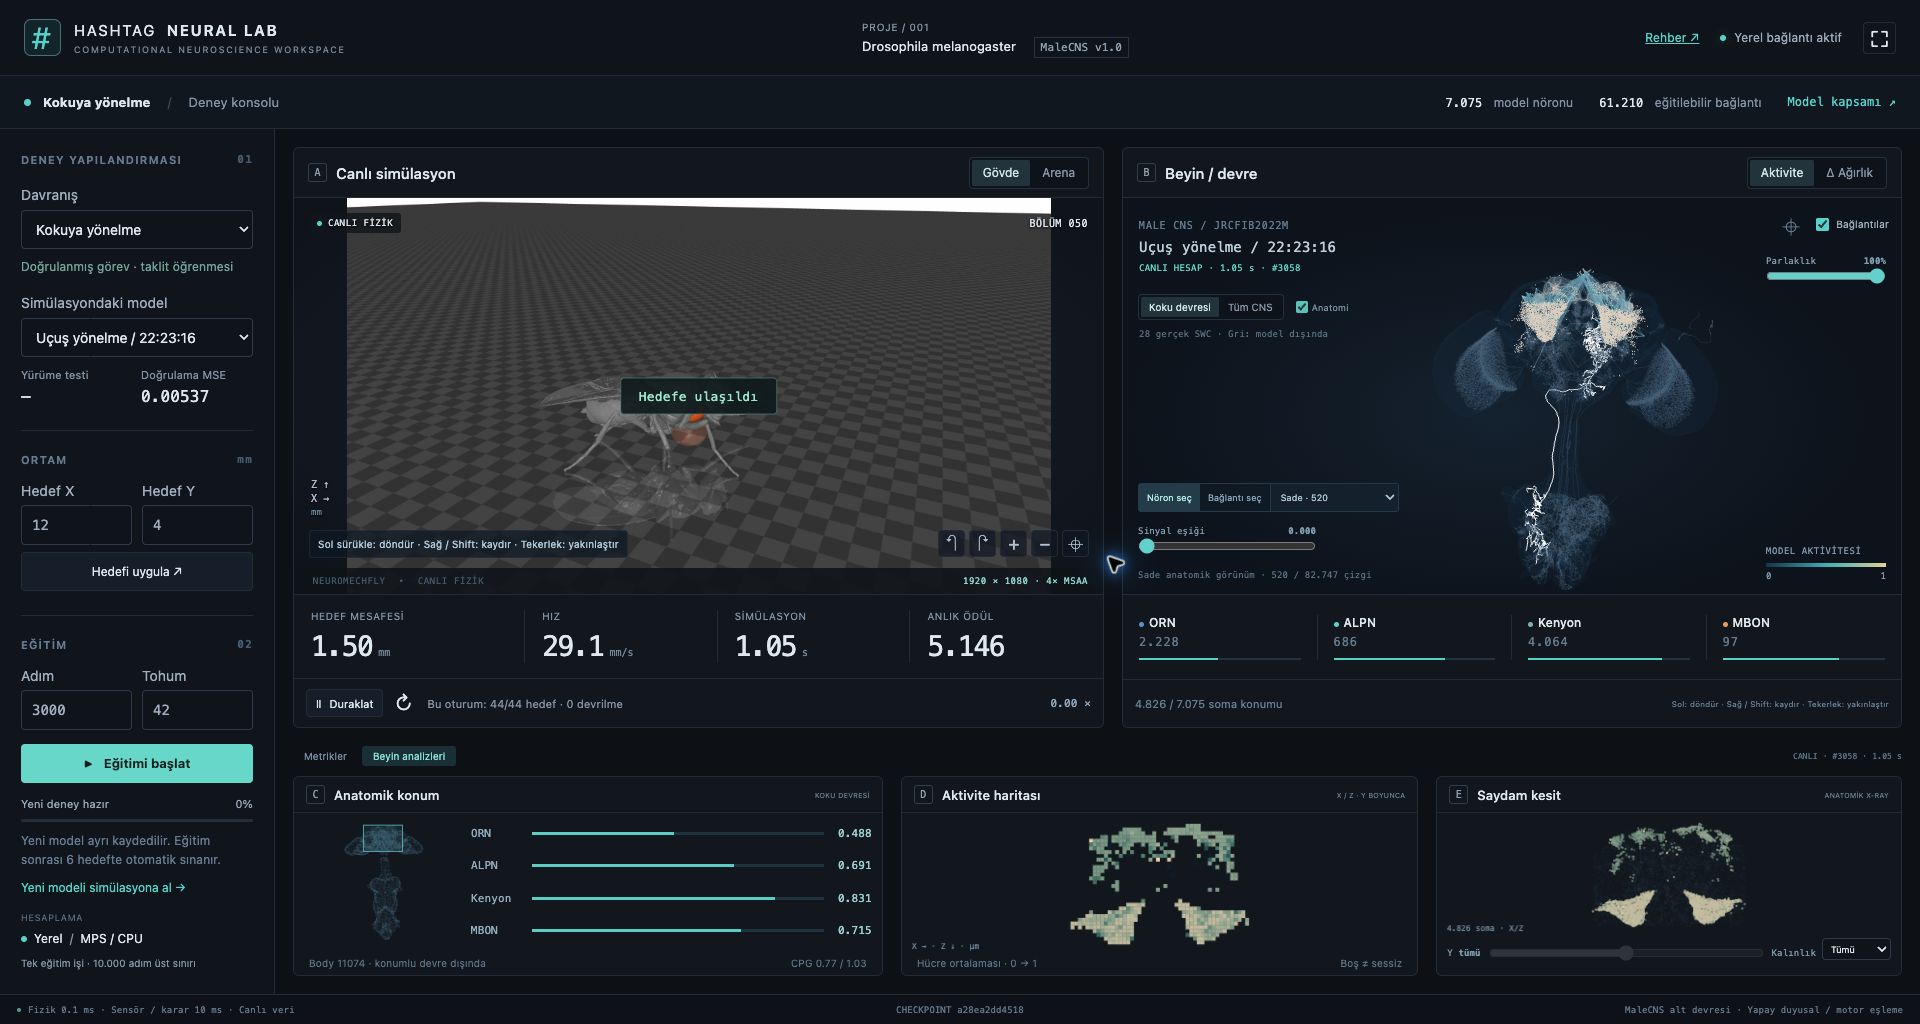
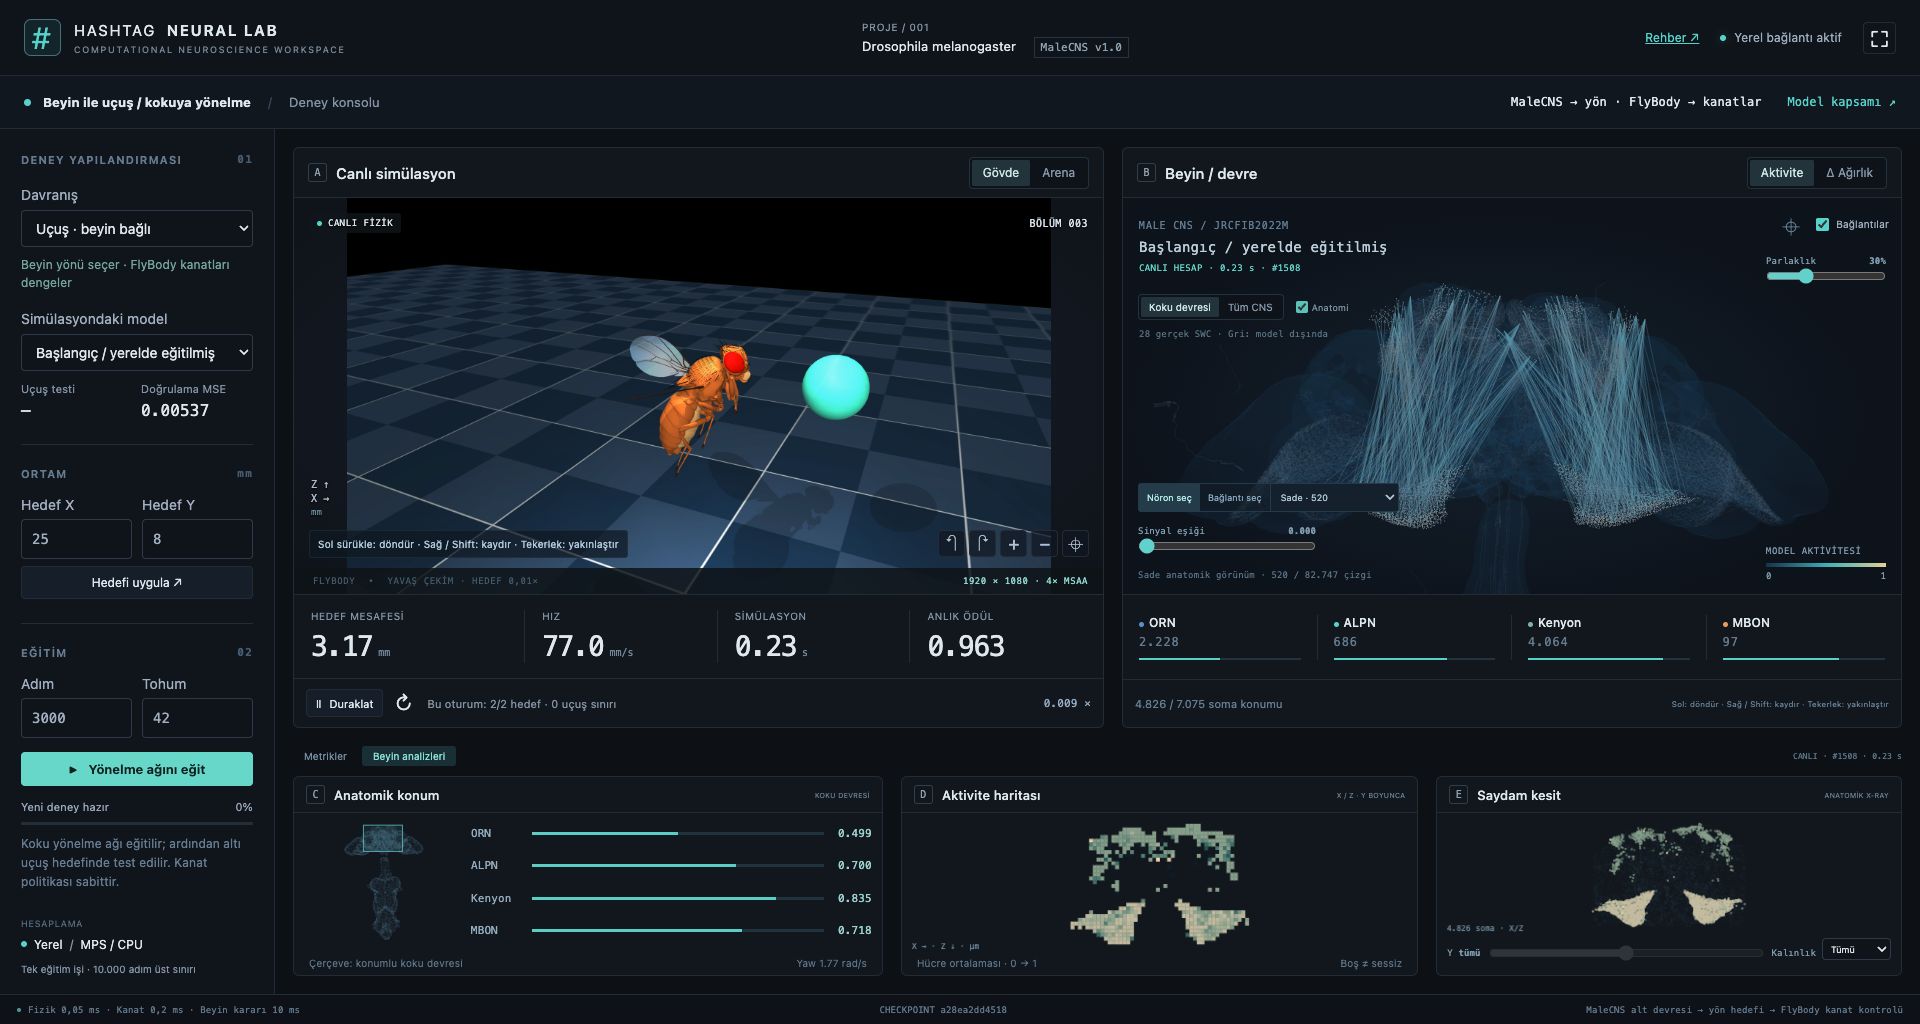
Gerçek UI kaydı: HD fizik, hesaplanan model aktivitesi, anatomik konum, aktivite haritası ve saydam kesit. Ekrandaki oturum sayacı aynı koşulun tekrarlarıdır; çok hedefli başarı testi değildir.
Bu proje tam beyin emülasyonu değildir. MaleCNS anatomisinden türetilmiş 7.075 nöronluk basitleştirilmiş yönelme ağıdır. Renkler hesaplanan model yanıtıdır. Bacakları FlyGym, kanatları FlyBody'nin hazır motor kontrolcüleri yönetir. Öğrenilen şey yön kararıdır. Bilimsel kapsam.
Bir anatomik haritadan çalışan deneye
Başlangıç sorusu basitti: “İndirilen sinir sistemi verisinden bir devre seçip, onun parametrelerini değiştirince davranıştaki farkı görebilir miyiz?” Bu repo o sorunun izlenebilir bir prototipidir: anatomi → devre → eğitim → fizik. Her aşamanın kaynağı, modeli ve ölçümü ayrı tutulur.
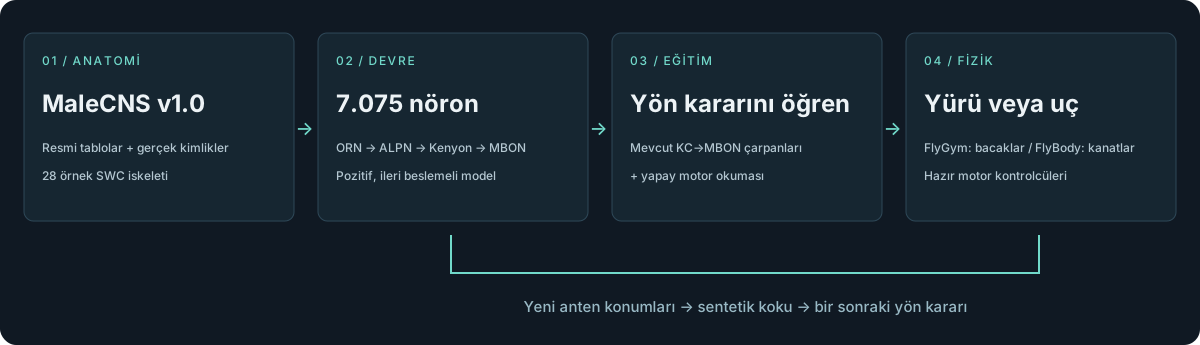
01 — Kendi laboratuvarını aç
Doğrulanan tam platform Apple Silicon macOS; Linux bilimsel kurulumu deneysel, Windows yerel simülasyonu desteklenmiyor. Python 3.11+, pipx ve uçuş için Git gerekir. 15 GiB boş disk, en az 16 GB RAM, tercihen 32 GB RAM ile planlayın. RAM rakamları kapasite önerisidir; 16 GB cihazda performans ölçümü anlamına gelmez. Platform ve donanım ayrıntıları.
macOS'ta pipx yoksa:
brew install pipx git
pipx ensurepath
Terminali yeniden açıp PyPI'den kurun:
pipx install fruitfly-hashtag
fruitfly ui
Kaynak kodla başlamak isterseniz bunun yerine:
git clone https://github.com/mertozbas/fruitfly-hashtag.git
cd fruitfly-hashtag
pipx install .
fruitfly ui
http://127.0.0.1:8766/ açılır. Terminal açık kalır; Ctrl+C sunucuyu durdurur.
| İlk açılış | Bilgisayarınızda yapılan işlem |
|---|---|
| Beyni indir ve kur | Python 3.12 ortamı, yaklaşık 1,11 GB resmi MaleCNS tablosu, seçilmiş geometriler, yerelde 3.000 adımlık ilk model ve kısa HD fizik kontrolü |
| Uçuşu kur — isteğe bağlı | Ayrı Python 3.11 / TensorFlow ortamı ve 19,4 MB FlyBody politika/referans arşivi; Python paketleri ayrıca yer kaplar |
| Laboratuvarı aç | Aynı adreste canlı simülasyon ve devre inceleme UI'ı |
| Sonraki açılış | fruitfly ui; yeniden veri indirme gerekmez |
İndirmeler SHA256 ile doğrulanır. Başlangıç kontrolü altı hedefli başarı testi
olmadığı için ilk modelin fizik skoru boş görünebilir. Tam kaynaklar kurulduktan
sonra mevcut görevler internetsiz çalışır. Rehber düğmesi veya fruitfly docs
paketle gelen yerel kılavuzu açar.
02 — Haritayı ve çalışan devreyi ayır
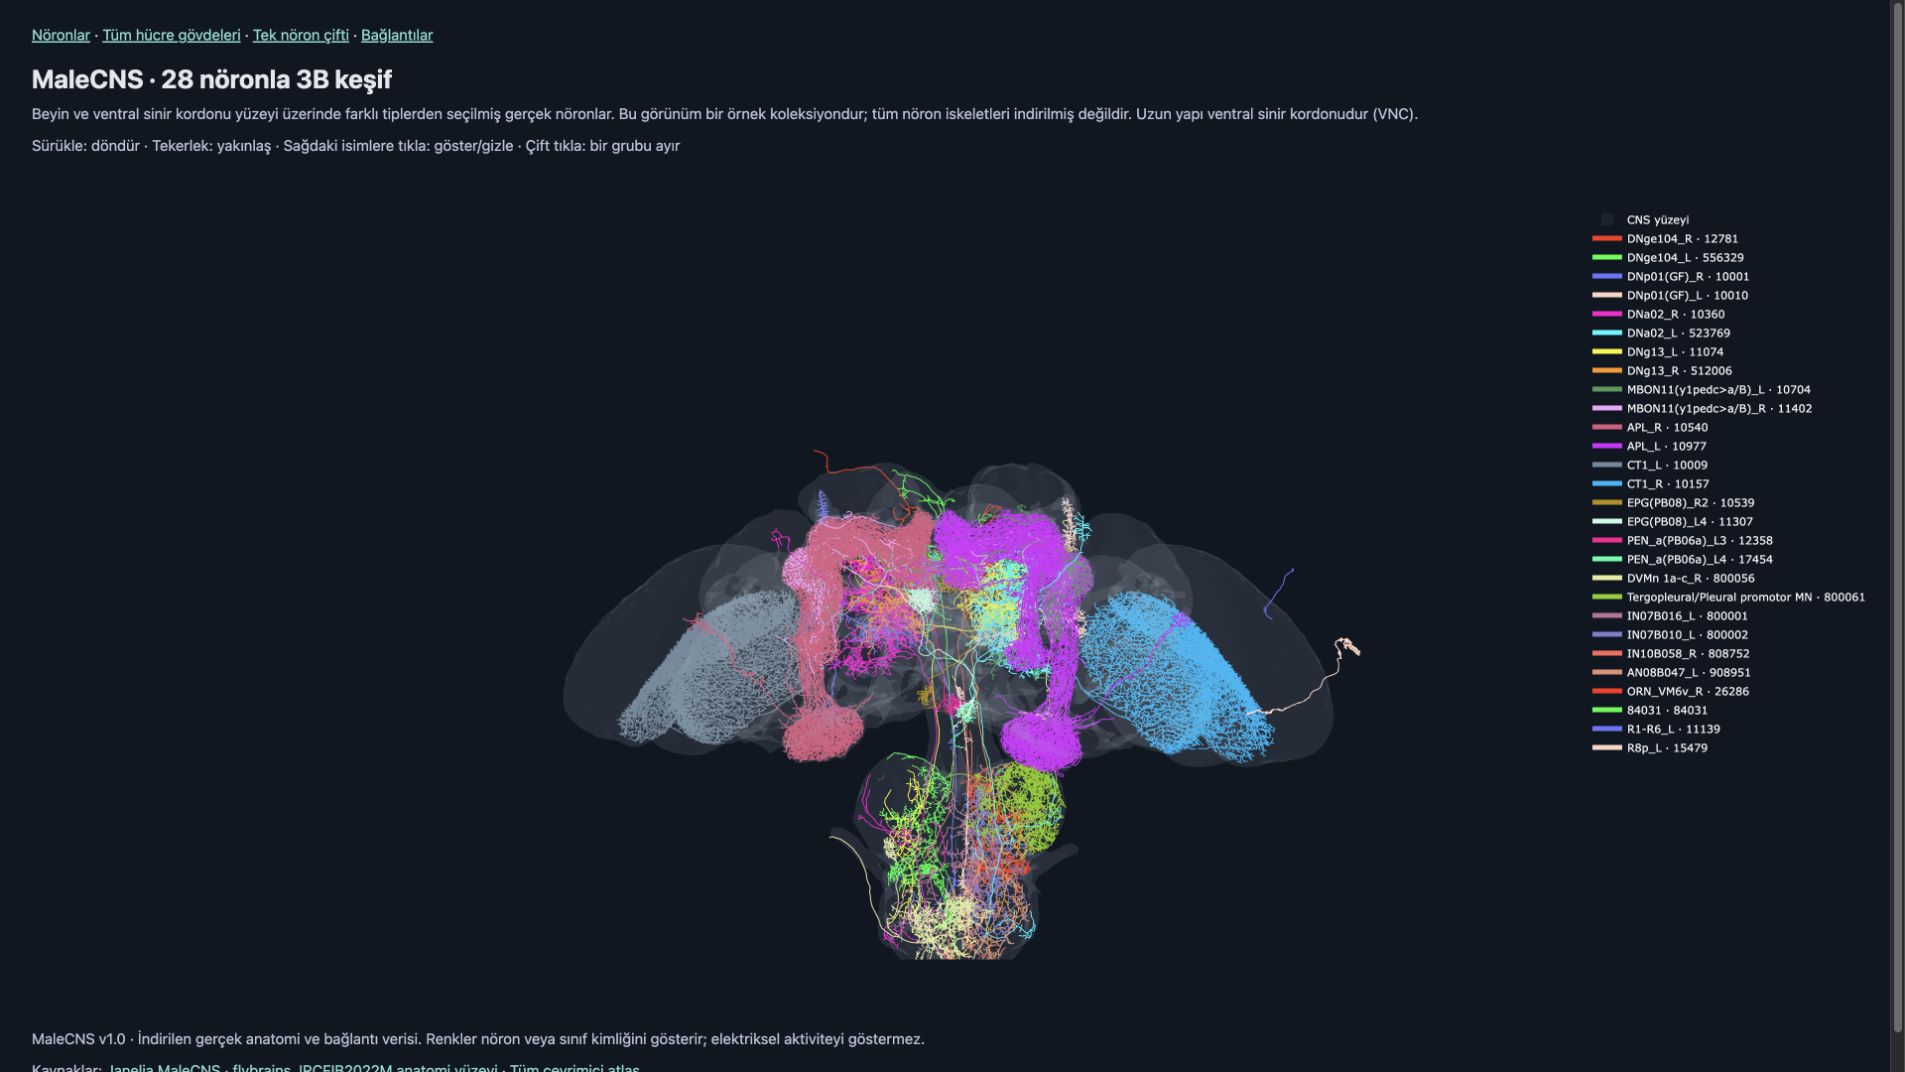
İlk keşif atlasından gerçek ekran görüntüsü. Buradaki renkler hücre kimliğidir; elektriksel aktivite değildir. Uzun alt yapı ventral sinir kordonudur (VNC).
MaleCNS v1.0 anotasyonları ve bağlantı tabloları kaynak anatomiyi sağlar. UI bu veriden seçilmiş devreyi gerçek soma konumlarına yerleştirir. Konumu eksik nöronlar için yapay koordinat üretmez.
| İncelediğiniz katman | Kapsam |
|---|---|
| Hesaplanan devre | 2.228 ORN → 686 ALPN → 4.064 Kenyon → 97 MBON |
| Gerçek konumda çizilen model nöronları | 4.826 / 7.075; diğerlerinin yanıtları katman metriklerine dahildir |
| Uçları konumlu model bağlantıları | 82.747; varsayılan görünüm okunabilirlik için 520 temsilci çizgi |
| Dallanan anatomik iskeletler | 28 gerçek SWC; üçü çalışan alt devrenin üyesi |
| Eğitimde değişebilen mevcut bağlantılar | 61.210 KC→MBON bağlantısının çarpanları; yeni anatomik kenar eklenmez |
Bir nörona veya bağlantıya tıklayın: gerçek body ID, hücre tipi, taraf, kaynak anotasyonları, anatomik temaslar ve varsa seçili modeldeki değerleri açılır. Düz bağlantı çizgileri soma–soma ilişkisidir; aksonun gerçek güzergâhı değildir.
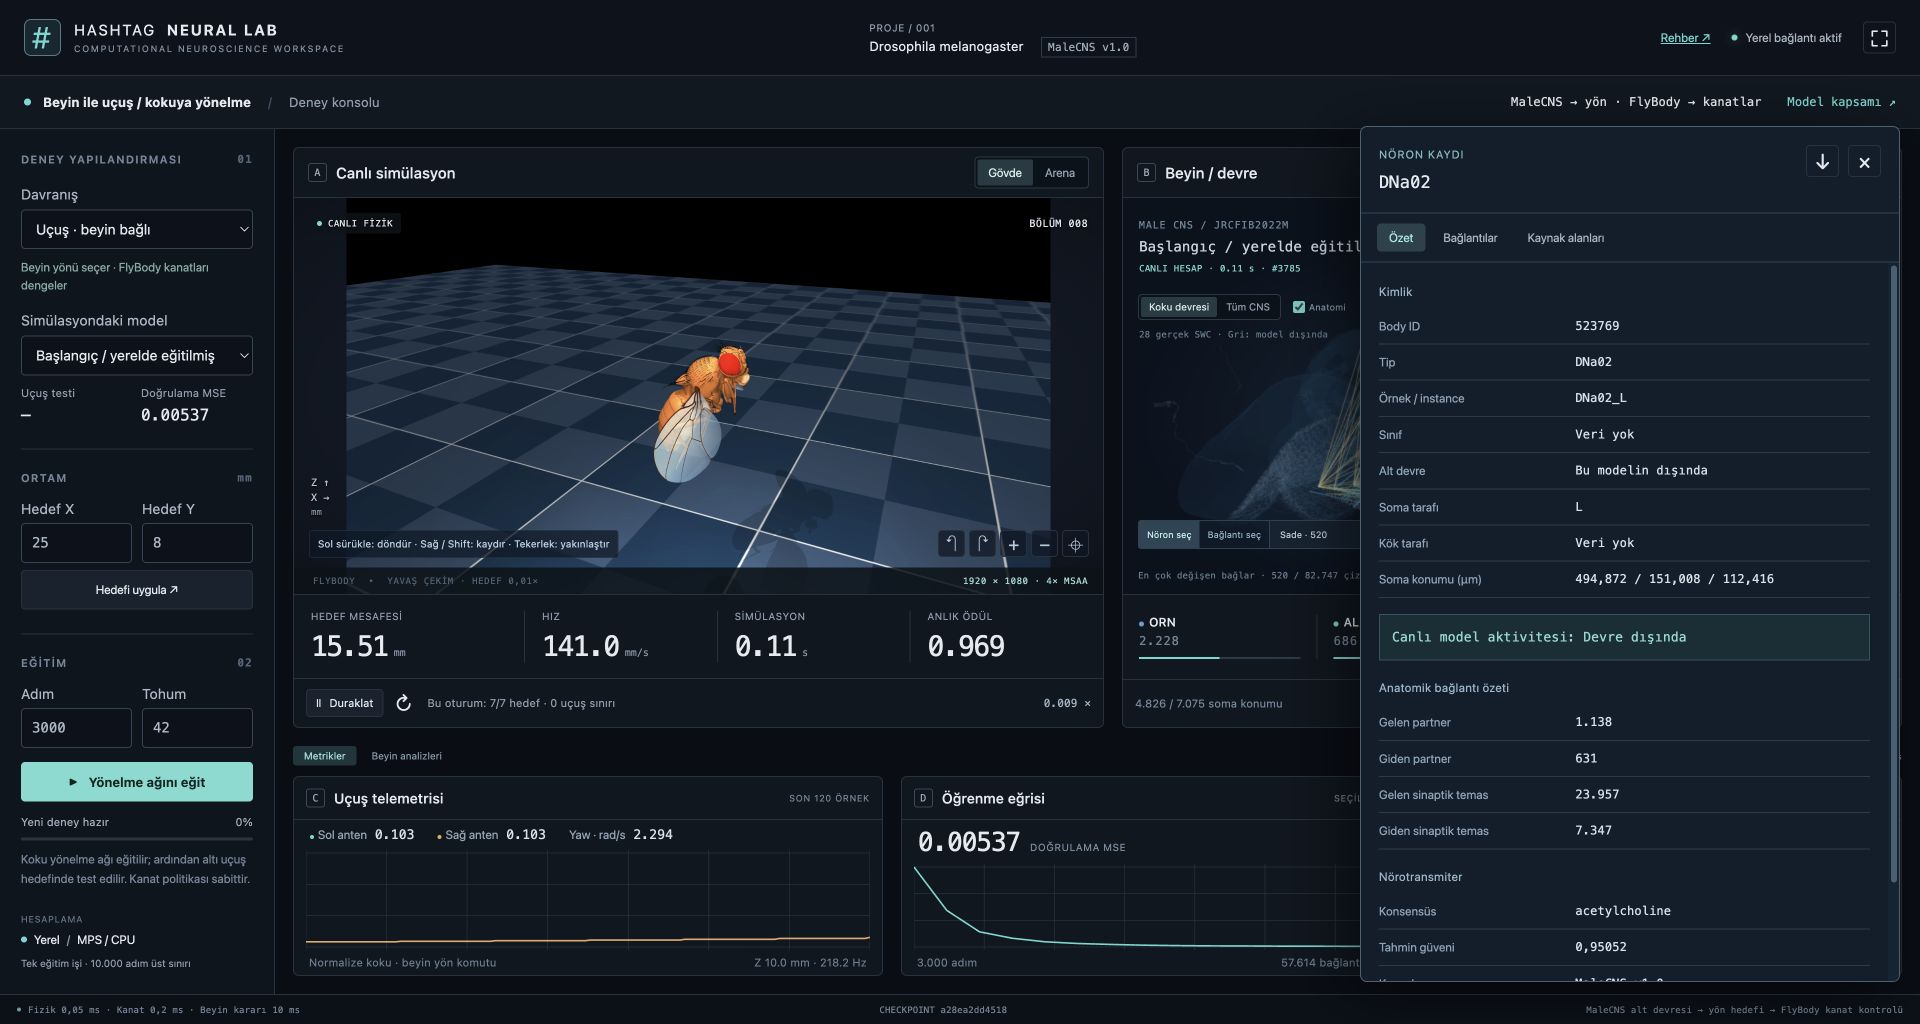
DNa02 kaydı çalışan yönelme devresinin dışındadır. UI bu nedenle canlı aktivite uydurmak yerine “Devre dışında” gösterir. Kontroller ve metrikler.
03 — Yönelmeyi eğit, değişimi gör
İlk deney kokulu hedefe yönelme. Fizikteki iki antenin konumunda sentetik koku örneklenir. Model yalnızca bu iki yoğunluğu alır; hedef koordinatları karar vericiye doğrudan verilmez. Eğitim, sentetik örneklerde bir referans yön kontrolcüsünün cevabını taklit eder.
- Davranış → Kokuya yönelme seçin; hedefi X=12, Y=4 mm yapın.
- Adım=3000, Tohum=42 ile Eğitimi başlat düğmesine basın.
- Öğrenme ve ardından altı fizik koşulunun değerlendirilmesini bekleyin.
- Yeni modeli simülasyona al ile kaydı çalıştırın.
- Δ Ağırlık görünümünü açın; değişen mevcut bağlantıları inceleyin.
- Eski ve yeni modeli aynı hedefte karşılaştırın. MSE ile fizik başarısını birlikte okuyun.
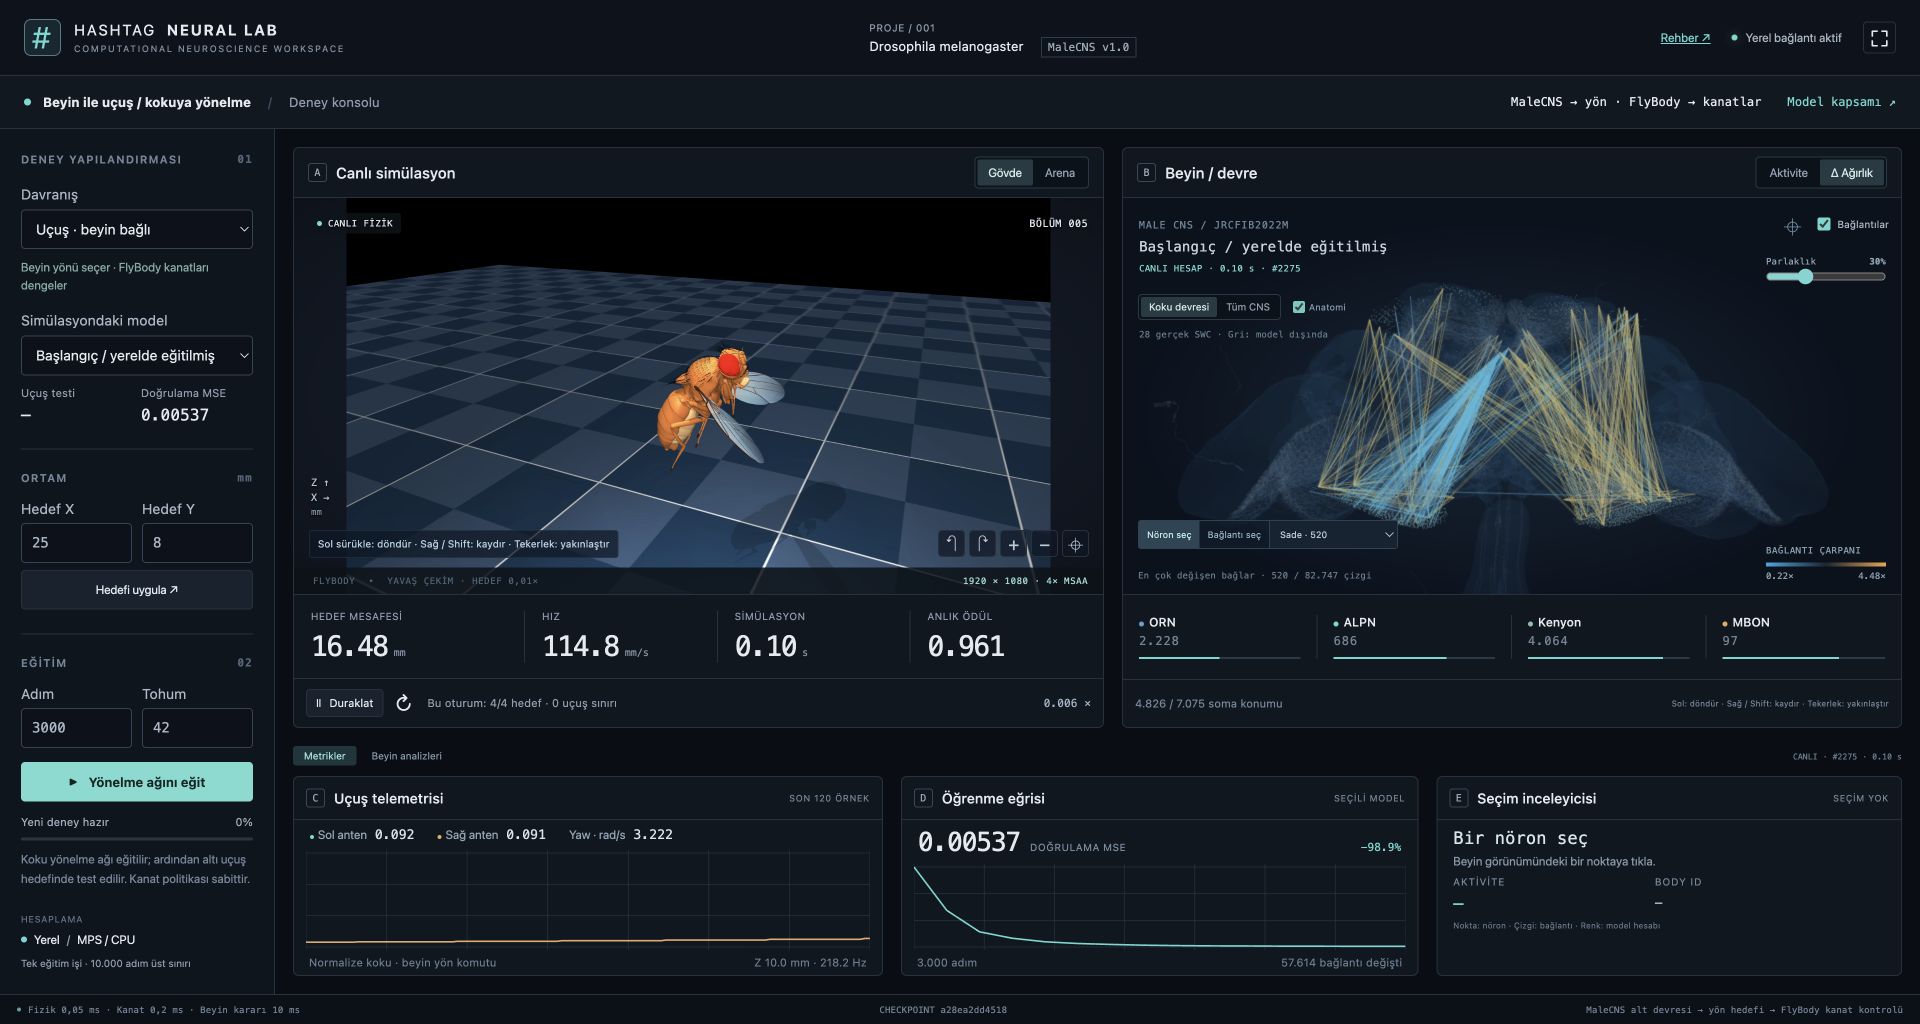
Her eğitim aynı anatomik başlangıçtan yeni bir deneydir. Seçili checkpoint'in kaldığı yerden devam etmez. Hedef X/Y canlı değerlendirmeyi değiştirir; eğitim örneklerini değiştirmez. İlk iki anatomik katman sabittir; KC→MBON çarpanları ve yapay motor okuması öğrenilir. Adım adım eğitim rehberi.
Aynı hedef, iki model
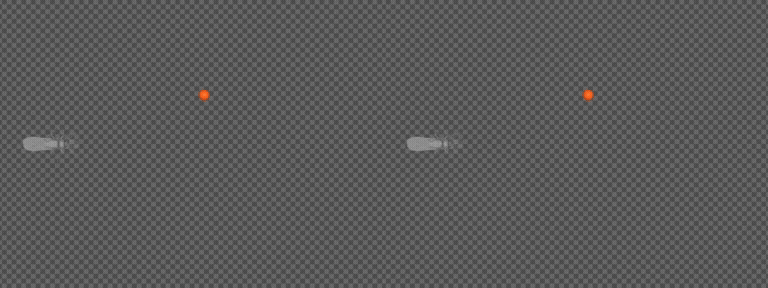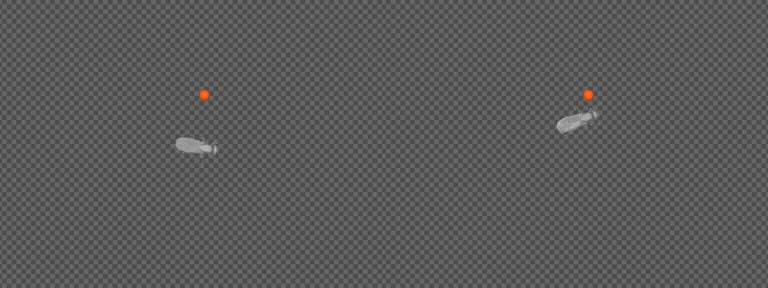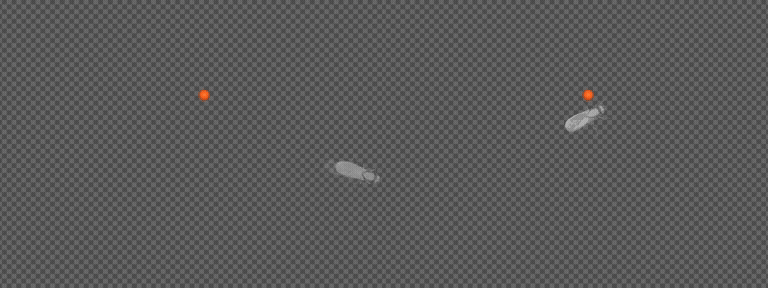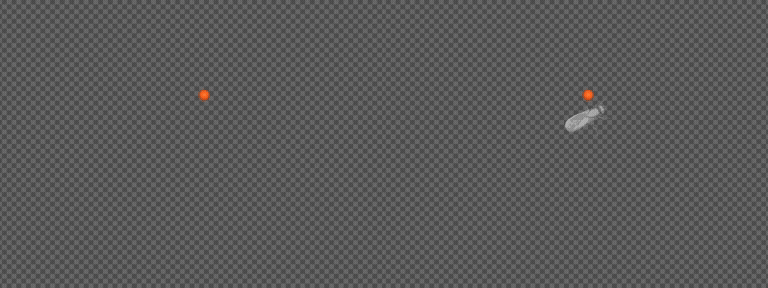
Sol: eğitim öncesi. Sağ: 3.000 adım / tohum 42 sonrası. Hedef (12, 4) mm,
fizik tohumu 10. Yeni kayıt: son mesafe 27,60 → 1,50 mm, devrilme yok.
İki kayıt 5× yavaşlatılmıştır; sağ taraf hedefe ulaştıktan sonra son karede kalır.
Bu tek koşulun gösterimidir. MP4 kaydı · Kayıt ve test kanıtları.
04 — Aynı yönelme ağını uçuşta kullan
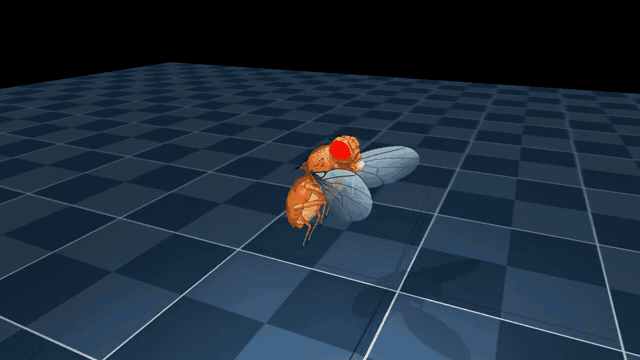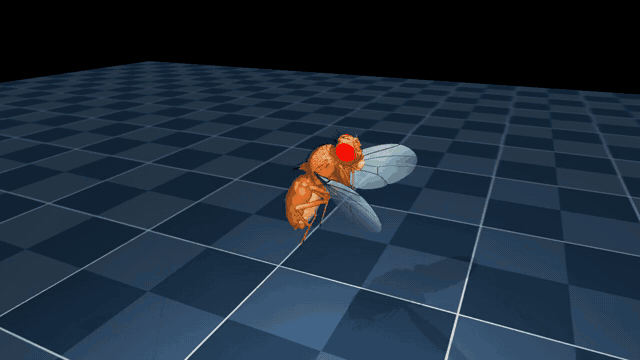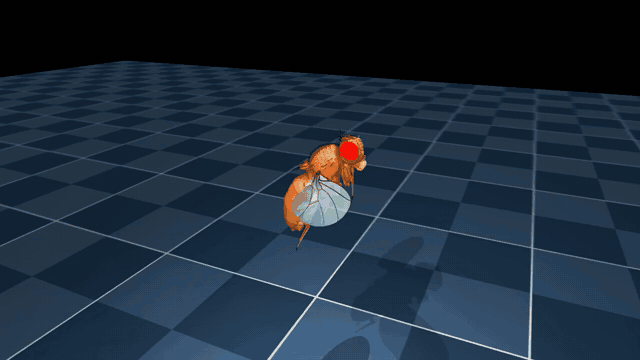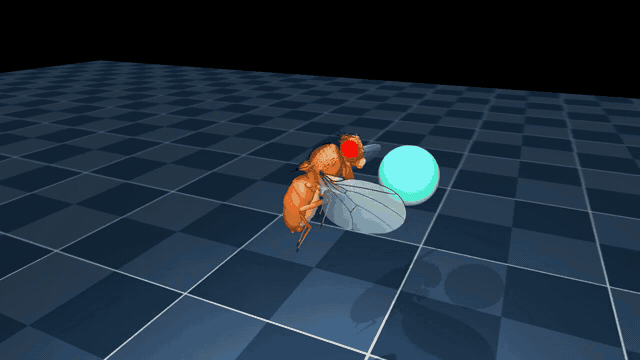
Gerçek MuJoCo / FlyBody kaydı, hedef (22, 6) mm. 0,03× oynatım; kanatları
incelemek için yavaşlatılmıştır. 720p MP4.
Uçuş kurulduğunda Davranış → Uçuş · beyin bağlı seçin. Aynı MaleCNS alt ağı kokuya göre yön komutu üretir; sınırlandırılmış komut FlyBody'nin hazır kanat politikasına referans olur. Beyin paneli o anda kullanılan hesabı gösterir.
Uçuş seçiliyken Yönelme ağını eğit, yeni ağı altı uçuş hedefinde de sınar. Sinek havada başlar. Kalkış, iniş, irtifa öğrenimi ve kanat politikasını yeniden eğitme bu sürümde yoktur. Koku yönelmesi dışındaki “hazırlık” seçenekleri de uygulanmış eğitimler değildir. Uçuş kontrol yolu ve kullanım.
05 — Sonucu neyle doğruluyoruz?
| Deney | Gözlenen sonuç | Yorum |
|---|---|---|
| İlk kontrollü yürüyüş testi | Eğitim öncesi 0/6, sonrası 5/6; 0 devrilme | Altı sabit hedef/tohum; bir başarısız koşul dahil |
| 3.000 adım / 42 uçuş testi | 6/6, 0 uçuş sınırı ihlali | Kısa, sabit irtifalı altı hedef |
| Ayrı 6.000 adımlık uçuş modelinde müdahale | Aynı iki koşulda bağlı 2/2, çıkış sıfır 0/2, ters 0/2 | O modelin yön komutunun etkisini sınar |
| Yeni medya kayıtları | Yürüyüşte önce/sonra farkı ve beyne bağlı uçuş | Gösterim koşulları; geniş kapsamlı benchmark değil |
Bu sayılar genel başarı oranı veya biyolojik doğruluk iddiası değildir. Kayıt kaynakları, checkpoint özetleri, başarısızlıklar ve yeniden üretme komutları deney kayıtlarında bulunur. Paket CI'ı macOS/Linux'ta kurulumu ve rehberi sınar; bilimsel Linux doğrulaması yerine geçmez.
Rehberler ve depo haritası
| Başlamak istediğiniz yer | Belge |
|---|---|
| Tüm belgelerin başlangıç noktası | Rehber dizini |
| pipx, indirme, disk, platformlar ve ilk açılış | Kurulum |
| Mouse, parlaklık, seçim ve metrikler | UI kullanımı · Laboratuvar turu |
| Eğitim, kayıt, karşılaştırma, bilimsel kapsam | Eğitim |
| Fizik ve videolar | Yürüyüş · Uçuş |
| Kaynak URL'leri, dosyalar ve SHA256 | Veriler ve modeller |
| Gerçek ölçümler ve görsel kökeni | Deneyler · Medya dizini |
| Güncelleme, yedekleme, sorunlar | Sorun giderme |
| Kod, build, test ve yayın | Geliştirici rehberi |
src/fruitfly_lab/       Hafif CLI, kurulum ekranı ve kaynak manifesti
ui/                    Tam ekran laboratuvar; Three.js + statik JavaScript
lab_*.py               FastAPI, canlı fizik, beyin geometrisi ve eğitim işleri
odor_policy.py         Yürüyüş ve uçuşun ortak devre hesabı
flight/                Ayrı TensorFlow ortamı ve uçuş motor adaptörü
environments/walking/  Kilitli bilimsel Python ortamı
docs/                  Çevrimdışı rehber, görüntüler, videolar ve kanıtlar
Veriler ve kişisel eğitimler varsayılan ~/.fruitfly-hashtag/ altında, repo ve
pipx ortamından ayrı tutulur. data/ resmi indirmeleri, models/lab_runs/ kişisel
koşuları, artifacts/ türetilmiş çıktıları içerir. Paket yükseltmesi eğitimleri
silmez. Başka disk için her komutta komut adından önce aynı --home kullanın:
fruitfly --home /Volumes/LabDisk/neural-lab ui
fruitfly --home /Volumes/LabDisk/neural-lab doctor
Kaynaklar ve teşekkür
Bu laboratuvar MaleCNS, NeuroMechFly / FlyGym, FlyBody, MuJoCo ve Three.js üzerine kuruludur. Gövde, anatomi ve motor politikaları farklı araştırma kaynaklarından gelir; birleştirilmiş sistem taranan bireyin dijital ikizi değildir.
Orijinal kod MIT. MaleCNS verisi CC BY 4.0, FlyBody kodu Apache 2.0, Figshare politika/veri arşivleri GPL 3.0+, Three.js MIT. Dış kaynaklar uygulamanın MIT lisansına dönüşmez. Görsellerin kaynakları ve uyarlamaları medya bildiriminde, tam atıflar THIRD_PARTY_NOTICES.md dosyasında bulunur.
1 maintainer

Download files
Download the file for your platform. If you're not sure which to choose, learn more about installing packages.
Source Distribution
Built Distribution
Filter files by name, interpreter, ABI, and platform.
If you're not sure about the file name format, learn more about wheel file names.
Copy a direct link to the current filters
File details
Details for the file fruitfly_hashtag-0.2.1.tar.gz.
File metadata
- Download URL: fruitfly_hashtag-0.2.1.tar.gz
- Upload date:
- Size: 6.0 MB
- Tags: Source
- Uploaded using Trusted Publishing? No
- Uploaded via:
twine/6.2.0 CPython/3.12.11
File hashes
| Algorithm | Hash digest | |
|---|---|---|
| SHA256 |
4cf8ec1d069abeed7c90d5c7c9542dfb2990f49e3ff8821aa37bb582705a4be7
|
|
| MD5 |
7844d3322c6bd897c412a17200d5ae61
|
|
| BLAKE2b-256 |
811849bebb9dabdfd68f43cbd9982e7fb1398c138ddec5f1ceaa839a40711922
|
File details
Details for the file fruitfly_hashtag-0.2.1-py3-none-any.whl.
File metadata
- Download URL: fruitfly_hashtag-0.2.1-py3-none-any.whl
- Upload date:
- Size: 6.0 MB
- Tags: Python 3
- Uploaded using Trusted Publishing? No
- Uploaded via:
twine/6.2.0 CPython/3.12.11
File hashes
| Algorithm | Hash digest | |
|---|---|---|
| SHA256 |
c0e4a71943f6e56ac51b8221b518a8fef57395a48ff3f9578f414d916e4d20c1
|
|
| MD5 |
157c1b634b3a1a0012060673fce227df
|
|
| BLAKE2b-256 |
0488d18207a4c8fccb9a8d76179061a2b93ca3fc026d98919533ff71824b0291
|














